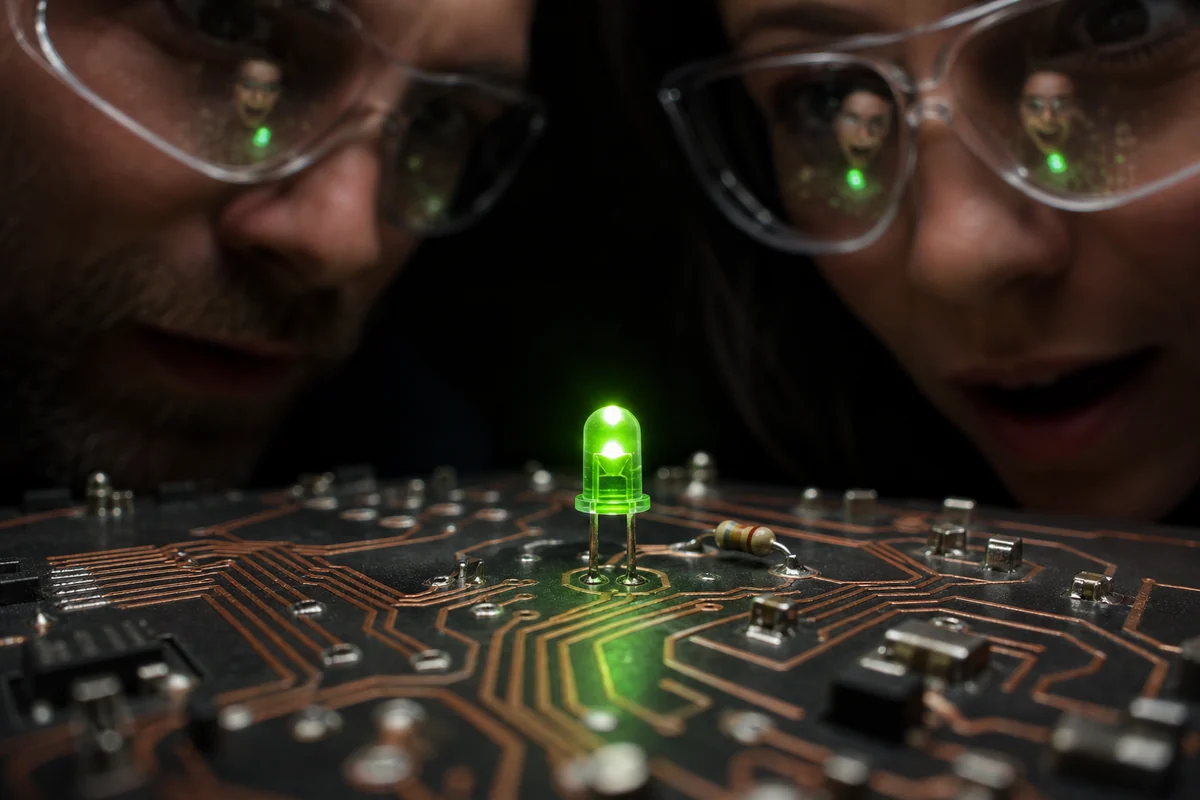
Stell dir ausdrücklich hypothetisch einen dunklen Tisch nach dem Abendessen vor. Zwei Menschen beugen sich über eine selbst entworfene kleine Platine; in ihren Schutzbrillen spiegelt sich ein einziger grüner Punkt. Er blinkt: eine Sekunde an, eine Sekunde aus. Das sieht nach der simpelsten Belohnung aus, die ein Nerdhobby verteilen kann. Unter diesem Punkt arbeiten jedoch gleichzeitig ein USB-Netzteil, Leiterbahnen, ein Widerstand, ein Halbleiter, der GPIO eines Mikrocontrollers und ein Programmzustand. Arduinos berühmtes Blink-Beispiel passt in wenige Befehle. [3] Die Elektronik darunter passt nicht in das Wort HIGH. Wir folgen dem Licht deshalb nicht von der Codezeile nach unten, sondern einmal vollständig durch den geschlossenen Stromkreis und zurück. Erst wenn jede Station ihren Ort, ihren Bezug und ihre Grenze hat, ist das Blinken verstanden.
Der grüne Punkt ist der Endpunkt einer langen Reise
Eine LED ist keine kleine Softwareausgabe. Sie ist ein physisches Bauteil, das elektrische Energie in Licht und Wärme umsetzt. Das Programm kann lediglich einen Ausgangszustand verlangen. Ob daraus ein brauchbarer Pegel und daraus wiederum ein kontrollierter Strom entsteht, entscheidet die gesamte Schaltung.
NIST fasst einen Embedded Computer als Rechner auf, der innerhalb eines größeren Systems bestimmte Aufgaben erfüllt. [12] Für unseren Lichtpunkt endet das System daher nicht am Mikrocontrollergehäuse. USB-Versorgung, Board, Pin, Widerstand, LED, Rückleiter und Firmware gehören zu derselben Ursache-Wirkungs-Kette.
Das ist die erste befreiende Erkenntnis beim gemeinsamen Tüfteln: Wenn nichts leuchtet, hat nicht automatisch jemand „falsch programmiert“. Der Fehler kann vor, in oder nach dem Mikrocontroller liegen. Zwei Personen können die Kette teilen – eine liest den elektrischen Weg, eine den Programmzustand – und ihre Befunde an denselben Knoten wieder zusammenführen.
Das USB-Kabel bringt eine Potentialdifferenz, keinen Eimer Strom
Spannung liegt immer zwischen zwei Punkten. Beim UNO R4 Minima bedeutet „fünf Volt“ nur etwas zusammen mit dem Bezug: etwa 5-V-Knoten gegen GND. Strom ist dagegen Ladung pro Zeit durch einen geschlossenen Zweig. OpenStax trennt diese Größen ausdrücklich und definiert ein Ohm als Volt pro Ampere. [1]
Der Strom wartet nicht fertig portioniert im Kabel, bis die LED ihn abholt. Die Quelle stellt innerhalb ihrer Grenzen eine Spannung bereit; die angeschlossene Schaltung bestimmt zusammen mit ihren nichtlinearen Bauteilen, welcher Strom fließen kann. Ohne geschlossenen Rückweg bleibt der grüne Punkt dunkel. Mit einem nahezu widerstandslosen Fehlpfad kann der Strom gefährlich groß werden.
Auch GND ist kein Abfluss. Es ist der gewählte Bezugsknoten und Teil des Rückwegs zur Quelle. Sobald Laptop, Netzteil, Messgerät oder ein zweites Board angeschlossen werden, können zuvor getrennte Bezüge verbunden sein. Darum wird vor dem ersten Kabel geklärt, welche Versorgung welche Masse führt.
680 Ohm machen aus fünf Volt eine vernünftige Einladung
Für eine konservative Beispielrechnung nehmen wir eine externe grüne LED mit 2,2 Volt Durchlassspannung am gewünschten Arbeitspunkt an. Dieser Wert ist ausdrücklich eine Annahme; die reale Kennlinie steht im Datenblatt der konkreten LED. Vom ungefähr fünf Volt hohen Ausgang bleiben dann etwa 2,8 Volt für den Vorwiderstand.
Mit 680 Ohm ergibt die erste Näherung I = U/R = 2,8 V / 680 Ohm, also rund 4,1 Milliampere. Im Widerstand würden ungefähr 2,8 V mal 0,0041 A, also 0,012 Watt, umgesetzt. Das ist kein nachgemessener Aufbau, sondern eine Rechnung, die bewusst Abstand zur 8-Milliampere-GPIO-Angabe des UNO R4 Minima hält. [4]
Ausgangsspannung, LED-Durchlassspannung, Widerstandstoleranz und Temperatur sind nicht ideal. Die Rechnung wählt deshalb einen plausiblen Startwert; danach werden Spannung über LED und Widerstand mit geeignetem Gerät geprüft. Helligkeitswunsch schlägt nie Datenblattgrenzen.
Die LED folgt einer Kennlinie, nicht einfach dem Ohmschen Gesetz
Eine LED ist eine Diode. In Durchlassrichtung steigt ihr Strom nach Überschreiten eines material- und temperaturabhängigen Bereichs stark an. In Sperrrichtung gelten andere Grenzen. OpenStax weist deshalb ausdrücklich darauf hin, dass das Ohmsche Gesetz nicht pauschal für Dioden gilt. [1]
Der Vorwiderstand ist das gut berechenbare Element in Reihe. Kirchhoffs Schleifenregel verlangt, dass sich die Spannungsänderungen im Kreis ausgleichen: Der Ausgang hebt das Potential, LED und Widerstand bilden die Abfälle. Adafruits LED-Leitfaden nutzt genau diese Verbindung aus Durchlassspannung, Schleifenregel und Widerstandsrechnung. [7]
Polung bleibt real. Anode und Kathode werden nach Bauteildokumentation identifiziert, nicht nur nach einer möglicherweise gekürzten Anschlusslänge. Eine verpolte LED erklärt Dunkelheit, aber sie rechtfertigt kein blindes Entfernen des Widerstands.
Der GPIO ist ein kontrollierter Pegel, keine Mini-Steckdose
Der Arduino UNO R4 Minima arbeitet laut aktuellem Datenblatt mit 5-Volt-Logik und besitzt 14 digitale GPIO. Für den einzelnen Pin nennt Arduino höchstens 8 Milliampere und warnt davor, Verbraucher mit höherem Bedarf direkt anzuschließen. [4] Schon diese konkrete Zahl zeigt, warum „Arduino kann das“ zu ungenau ist.
HIGH bedeutet, dass die Ausgangsstufe den Pin in Richtung des hohen Logikpegels treibt; LOW zieht ihn in Richtung des niedrigen Pegels. Unter Last sind das keine idealen Spannungsquellen. Port-Summen, Temperatur und Spannungsabfall gehören zum Datenblatt des Mikrocontrollers und Boards.
Für unsere LED ist der Pin Informationsquelle und kleine Energiequelle zugleich. Bei einem Motor, Relais oder kräftigen LED-Streifen wird diese Doppelrolle getrennt: Der GPIO steuert nur einen Treiber, eine passende Versorgung liefert die Lastenergie.
Vier Befehle wechseln nur den Zustand der Tür
Arduinos offizielles Blink-Beispiel initialisiert LED_BUILTIN in setup() als Ausgang. In loop() schreibt es HIGH, wartet 1000 Millisekunden, schreibt LOW und wartet erneut. [3] LED_BUILTIN ist absichtlich symbolisch, weil der eingebaute Lichtpin je nach Boardmodell anders liegen kann.
Bei einer externen LED würde ein eigener Pinname dasselbe Prinzip lesbarer machen. pinMode legt die Richtung fest; digitalWrite fordert den Pegel. Der Befehl enthält weder Vorwiderstand noch Pin-Grenze noch Polung. Software beschreibt einen gewünschten digitalen Zustand, während die Schaltung seine physische Bedeutung festlegt.
setup() läuft nach Start oder Reset einmal, loop() wiederholt sich. Das erklärt die zeitliche Form des Blinkens, aber nicht seine Helligkeit. Ein größerer Widerstand kann das Licht schwächer machen, obwohl der Code bytegleich bleibt. Zwei Ursachenwelten treffen sich am Pin.
delay(1000) hält das Programm an, nicht die Elektronen
Während der hohen Sekunde liegt ein annähernd stationärer elektrischer Zustand vor. Ladung fließt kontinuierlich durch Widerstand und LED; nicht ein einzelnes Paket wartet tausend Millisekunden und springt dann weiter. Der Programmablauf hält nur den angeforderten Pinzustand lange genug aufrecht.
Diese Trennung wird wichtig, sobald ein Taster, Sensor oder zweites Licht hinzukommt. Ein blockierendes Warten kann verhindern, dass die Hauptschleife andere Aufgaben rechtzeitig bearbeitet. Die LED blinkt dann korrekt und das Gesamtprojekt reagiert trotzdem schlecht.
Das klassische Beispiel ist deshalb ein perfektes Mikroskop, aber keine universelle Architektur. Es isoliert einen Ausgang, einen Zustand und einen Takt. Wer das verstanden hat, kann später Zeit anhand eines laufenden Zählers organisieren, ohne die physische Strombegrenzung neu zu erfinden.
Ein Taster schickt keine Wahrheit, sondern einen Pegel
Ein Taster bildet mit Mikrocontroller und LED einen kleinen Zyklus aus Erfassen, Entscheiden und Handeln. Er ist darin ein sehr einfacher Sensor: Er verändert eine elektrische Verbindung. Der Eingang liest daraus einen Pegel. Das Programm deutet den Pegel als Ereignis. Die LED setzt die Entscheidung sichtbar um.
Ein offener Eingang ist nicht automatisch „aus“. Ohne Pull-up oder Pull-down kann er Störungen aufnehmen und scheinbar zufällige Zustände melden. Mit einem definierten Widerstand erhält der offene und der gedrückte Zustand jeweils einen erwartbaren Pegel. Kontaktprellen bleibt eine reale zeitliche Eigenschaft und kann in Hardware oder Software behandelt werden.
Damit wird aus der LED ein Gespräch: Hand bewegt Taster, Kontakt verändert Knoten, Eingang erkennt Logik, Code entscheidet, Ausgang ändert Pegel, Licht antwortet. Kein Schritt ist magisch und keiner funktioniert ohne gemeinsamen Bezug.
Am Raspberry Pi Pico gelten dieselben Fragen, aber andere Zahlen
Der Raspberry Pi Pico ist trotz des Familiennamens ein Mikrocontrollerboard und kein verkleinerter Standard-Raspberry-Pi-PC. Der offizielle Produktbrief beschreibt den Pico der ersten Generation mit RP2040, 2 Megabyte Flash, MicroPython-Einstieg und 26 GPIO, darunter drei analoge Eingänge. [5] Das macht ihn nicht zu einem UNO mit anderer Sprache.
Der RP2040 versorgt seine digitalen I/O laut Datenblatt nominell zwischen 1,8 und 3,3 Volt. [6] Der UNO R4 Minima arbeitet dagegen mit 5-Volt-Pins. Widerstand, High-Pegel, Eingangsschutz und kompatible Sensoren werden beim Wechsel neu geprüft. Ein Kabel, das mechanisch passt, ist noch kein elektrischer Vertrag.
Die Leitidee bleibt identisch: Bezug bestimmen, erlaubte Pegel lesen, Strom begrenzen, Pinzustand konfigurieren und Rückweg schließen. Gute Elektronikgrundlagen machen Boards austauschbarer, weil sie gerade nicht so tun, als seien ihre Grenzwerte austauschbar.
Die Messspitze wird zum letzten Bauteil im Kreis
Ein Spannungsmesser wird parallel zwischen zwei Knoten angeschlossen und besitzt eine hohe, aber endliche Eingangsimpedanz. Ein Strommesser wird in Serie eingefügt und nutzt einen niederohmigen Messpfad. OpenStax betont, dass reale Messgeräte die Schaltung verändern. [2]
Fluke beschreibt beim Digitalmultimeter unterschiedliche interne Pfade für Spannung, Strom und Widerstand. [8] Für unsere Kleinspannung kommt die schwarze Leitung in COM, die rote für Spannung in V/Ohm. Wer die rote Leitung in A oder mA belässt und das Gerät parallel an die Versorgung hält, erzeugt laut Fluke einen Kurzschluss im Messkreis. [9]
Die erste sichere Diagnose misst daher nacheinander Ausgang gegen GND, Spannung über dem Widerstand und Spannung über der LED. Der Sollwert ist wichtiger als die Zahl allein. 0 Volt kann bei ausgeschaltetem Pin korrekt und bei eingeschaltetem Pin der Hinweis auf einen falschen Knoten sein.
Wenn das Licht dunkel bleibt, wandern zwei Menschen von außen nach innen
Im hypothetischen Aufbau liest eine Person die Schaltung von der Quelle zum Rückleiter, die andere den Programmfluss von setup() durch loop(). Beide beginnen nicht mit Teiletausch, sondern mit denselben Fragen: Ist das richtige Board gewählt? Läuft der Upload durch? Welcher Pin ist gemeint? Liegt die erwartete Spannung gegen denselben GND an?
Dann folgt die stromlose Sichtprüfung: LED-Polung, Widerstandswert, Steckbrettverbindungen, unterbrochene Versorgungsschiene und gemeinsame Masse. Erst danach wird mit strombegrenzter Versorgung an vorher benannten Punkten gemessen. Sobald etwas warm wird, riecht, zischt oder sichtbar beschädigt ist, endet das Debugging.
Überraschung ist hier kein Kompetenzverlust. Sie ist ein Widerspruch zwischen Modell und Aufbau. Der coole Moment ist nicht, so zu tun, als habe man alles gewusst, sondern den Widerspruch ohne Ego so klein zu machen, bis genau ein Draht, ein Pegel oder eine Annahme übrig bleibt.
Ein Motor braucht denselben Plan – plus einen zweiten Energiepfad
Ersetzt man die LED durch einen Motor, bricht die kleine Doppelrolle des GPIO zusammen. Anlauf- und Blockierstrom können weit über dem Pinbedarf liegen, und eine induktive Last speichert magnetische Energie. Der Mikrocontroller darf deshalb nicht einfach zum Motoranschluss werden.
Eine passend ausgelegte Transistor- oder Treiberstufe übersetzt den Logikpegel in Laststrom. Texas Instruments beschreibt dafür unter anderem Low-Side-Schalter und Schutzpfade, über die induktive Energie beim Abschalten kontrolliert abgebaut wird. [10] Auswahl von Schalter, Diode oder integrierter Klemme folgt den realen Motor- und Versorgungsdaten.
Die grüne LED bleibt trotzdem nützlich: Sie kann anzeigen, was die Logik verlangt, während Motorversorgung und Treiber separat geprüft werden. Leuchtet sie, aber der Motor steht, ist der Fehlerraum bereits kleiner. Sie beweist allerdings weder ausreichende Lastspannung noch einen intakten Leistungspfad.
Erst wenn der Lichtpunkt verstanden ist, wird er verlötet
Das Steckbrett ist für Änderung gebaut. Eine gelötete Platine belohnt erst dann, wenn Pinbelegung, Widerstand, Polung, Startzustand und Messpunkte geklärt sind. Sonst wird ein Denkfehler nur haltbarer und später schwerer zugänglich.
Löten fügt dem Projekt Hitze und Exposition hinzu. Die britische HSE nennt Dampf aus kolophoniumhaltigem Flussmittel eine bedeutende Ursache berufsbedingten Asthmas und empfiehlt Substitution, wirksame Erfassung sowie Abstand zur Rauchfahne. [11] Ein Ventilator, der den Dampf nur im Raum verteilt, ist nicht automatisch Quellenabsaugung.
Eine originäre kleine Platine kann den Lernweg sichtbar machen: klare Versorgung, definierter Rückleiter, beschriftungsfreie Messpads, Widerstand dicht an der LED und genügend Abstand für sichere Arbeit. Im Beitragsbild bleibt sie bewusst markenneutral. Im Text dürfen Arduino, Raspberry Pi, Adafruit, Fluke und Texas Instruments konkret sein, weil ihre realen Unterschiede die Technik erst lebensnah machen.
Am Ende ist ein grüner Punkt eine vollständige Landkarte
Der Lichtpunkt beginnt bei einer Potentialdifferenz zwischen Ausgang und GND. Der Widerstand macht aus der verbleibenden Spannung einen begrenzten Strom. Die Diode setzt einen Teil der Energie in Licht um. Der GPIO stellt einen Zustand bereit. Das Programm wechselt diesen Zustand in der Zeit. Das Messgerät prüft den Kreis und verändert ihn dabei selbst.
Genau deshalb ist Blink mehr als das „Hello World“ der Hardware. Es ist klein genug, dass zwei Menschen jeden Übergang gemeinsam erklären können, und reich genug, um die wichtigsten Trennungen zu zeigen: Spannung ist nicht Strom, HIGH ist nicht unbegrenzt fünf Volt, Code ist nicht Leistung und ein leuchtendes Bauteil ist noch kein Beweis für ein korrektes Gesamtsystem.
Wenn die beiden Spiegelbilder im Schutzglas am Ende denselben grünen Punkt sehen, feiern sie nicht vier Codezeilen. Sie feiern eine Kette aus Physik, Datenblatt, Handwerk und gemeinsamer Fehlersuche, die zum ersten Mal vollständig geschlossen ist.
Quellen zu Stromkreisen, LEDs, Arduino Blink, UNO R4, Raspberry Pi Pico, Messpraxis, Lasttreibern und Lötarbeit
- OpenStax University Physics – Current and Resistance (university-reference)
- OpenStax University Physics – Direct-Current Circuits (university-reference)
- Arduino – Official Blink example source (manufacturer-software-primary-current)
- Arduino UNO R4 Minima Datasheet (manufacturer-primary)
- Raspberry Pi – Pico official product brief (manufacturer-primary-current)
- Raspberry Pi – RP2040 datasheet (manufacturer-semiconductor-primary-current)
- Adafruit Learning System – LED forward voltage and Kirchhoff’s voltage law (specialist-manufacturer-guidance-current)
- Fluke – What Is a Digital Multimeter? (measurement-manufacturer-guidance)
- Fluke – How to Measure DC Voltage with a Digital Multimeter (measurement-manufacturer-guidance)
- Texas Instruments – Basics of Power Switches (semiconductor-manufacturer-primary)
- UK Health and Safety Executive – Solder Fume and You (occupational-safety-primary)
- NIST FIPS PUB 11-3 – Dictionary for Information Systems (standard-reference)
Recherche- und Redaktionsstand: 17. August 2026. Redaktionell verantwortlich: Benjamin Metzig.